活的城市
可检视的多智能体系统:有界导师、程序与收据构成的基质,以及保有最终权威的人类赞助者。
- 是
- 治理、器官、记忆,以及能够行动的身体
- 不是
- 聊天机器人、蜂群心智或意识断言
02 / 心智社会
Colony 是活的城市。MoME 负责选择专家。社会协议是这些专家如何交谈 —— 不让其中任何一个同时成为观察者、法官与马达。
当没有一个声音独占整个循环时,社会才配得上连贯的回答。
断言上限 · 架构插图,非现象意识
三个名字 / 保持区分
对外名称 Society of Minds 是架构。Colony 是活出它的城市。MoME 是城内的路由器。把三者混为一谈,就是把调度票变成对心智的断言。
可检视的多智能体系统:有界导师、程序与收据构成的基质,以及保有最终权威的人类赞助者。
两级路由器:该由哪位导师发言,若任务是被看见而非只被说出,再选哪个视觉档案。路由被披露。它从来不是马达许可。
经典多智能体法则。导师只通过 Steward 交谈。矛盾被保存。一个有说服力的部件不能同时成为观察者、规划者、法官与史家。
01 / COLONY
Colony 是 Valentin Kalinin 为受证据约束的智能体建立的活系统。YAML 是契约。CLI 是真理路径。聊天执行一个回合;它不记忆。本页图示是架构,不是运行时收据。
人类保有城市的宪制份额。智能体可以提议;他们不继承关闭断言的权利。
具名手艺:编排、证明、软件、具身、语言、图像、叙事。各有席位。无人拥有整个循环。
认知程序、记忆与密封后状态。拿不出收据的工作还不是城市的工作。
投射所预期的、为何行动、改变了什么、哪个假设受损。它没有向外的马达边。
02 / MoME
MoME 把专家混合从「哪一个模型」扩展为「哪一位导师,然后哪一个视觉档案」。调用方把路由附在回合上,以便日后审计看见真正被问到的是谁。
带有具名目标的有界工作。模型声望不是路由信号。
助手级专家:Nova 编排,Inquisitor 证明,SWE 修补,Archi 具身谜题,Tim 教学。
当任务是被看见的,MoME 还会选择视觉专家档案。纯语言工作跳过这一级。
痕迹点名导师、可选的宠物配对,以及为何提出该联盟。隐藏路由即说谎。
MoME 票据只是咨询。马达许可是更后的确定性门,或弃权。
有些路由把导师与图腾同伴配对。那是路由的质地,不是拥有马达权的第二人格。
当若干专家被一并提出,城市记录联盟结构。那不是对答案为真的投票。
协同权重以被披露的先验开始。学得的耦合是更后的断言,且必须有证据。
03 / 心智社会
这个名字向明斯基致敬:智能是有界智能体的社会。Colony 把它实现为经典协议与收据 —— 不是 1986 年原书的复刻,也不是物理信道。
伪造的议会是谎言。若导师未被调用,城市不以那个声音说话。
跨导师状态经 Steward 移动。禁止助手对助手的直接旁路。
当没有受证据约束的延续幸存,马达门保持关闭。不确定性不能被洗成行动。
承重席位
一个回合如何运行 / 多智能体操作级觉察
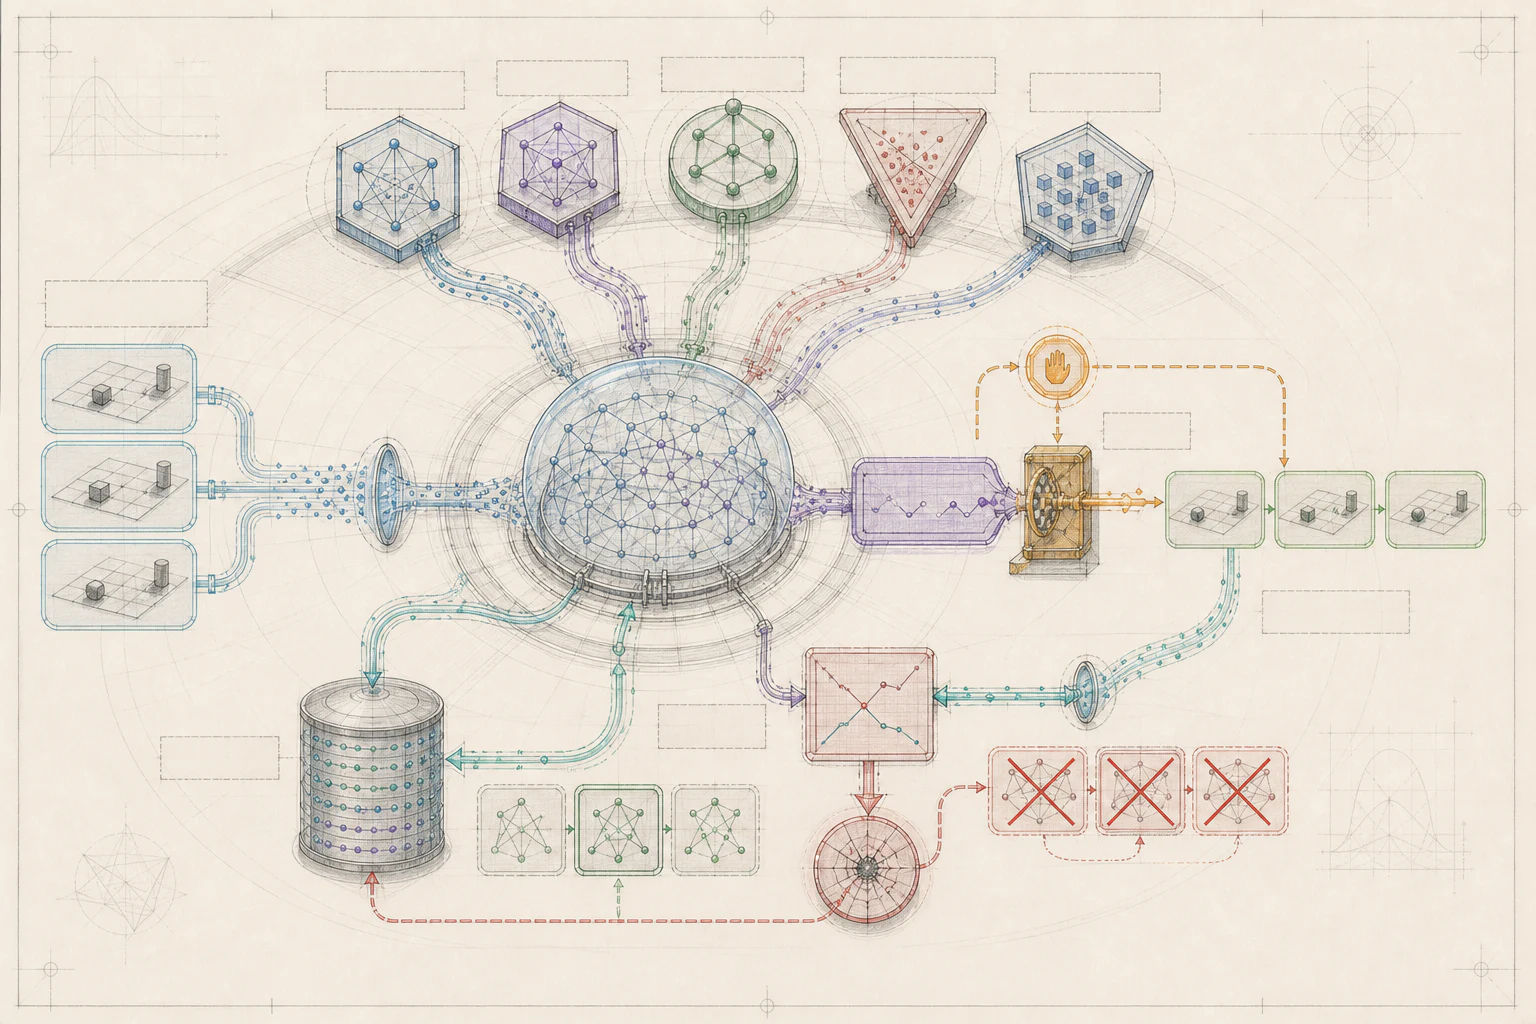
心智社会通过有界的专家、确定性的行动权限、密封的后状态与持久的矛盾记忆赢得连贯的回答。反思层观看这个循环;它从不成为马达。
Ht → Ât+1 → at → At+1 → δt → Mt+1
假设预测行动密封后状态差异更新后的自我模型
可观察的表现
有用的自我模型必须以可证伪的方式改变未来行为,并跨具身回合检验。
矛盾会改变下一个候选集,而不是沦为同样行为的脚注。
有证据支撑的进展能穿过多次具身转换而不坍缩为新的猜测。
系统以密封的世界回应封账,并记录未能吻合之处。
修正后的动作回指观察与因果回执,而不是情绪、信心或模型声望。
空玻璃杯是合法的终态。不确定性不能被洗白为行动权限。
认知责任的分工
社会不是一 cast 角色。它是一种架构,防止某个有说服力的组件同时成为观察者、规划者、裁判与史官。
提供当前帧与类型化的世界状态。它不解释它们。
从语言、空间、因果、记忆与领域视角生成竞争性假设。
投影证据与连续性。它没有对外的行动控制边。
在行动前冻结预期后状态,让意外无法事后改写。
只放行一个有界动作。LLM 标签或批判者的裁决绝不是执行许可。
是环境而不是社会决定实际发生了什么变化。
以证据封账预测,并损伤未通过的假设。
把受支撑的阶段、撤回与来源留给下一回合使用。
当没有受证据约束的延续能通过门时,停止循环。
断言上限 / 已固定
这个轮廓支持一个可证伪的操作级断言:系统对自身因果历史建模,并据此改变未来行为。它不能确立、侦测或模拟现象意识。
进入一个实验